මිනිසා පරදා යන්ත්රය දිනයි.
උසේන් බෝල්ට්ගේ අසහාය වේගයත් අභිබවා ගිය බීජිං රොබෝ වික්රමය.
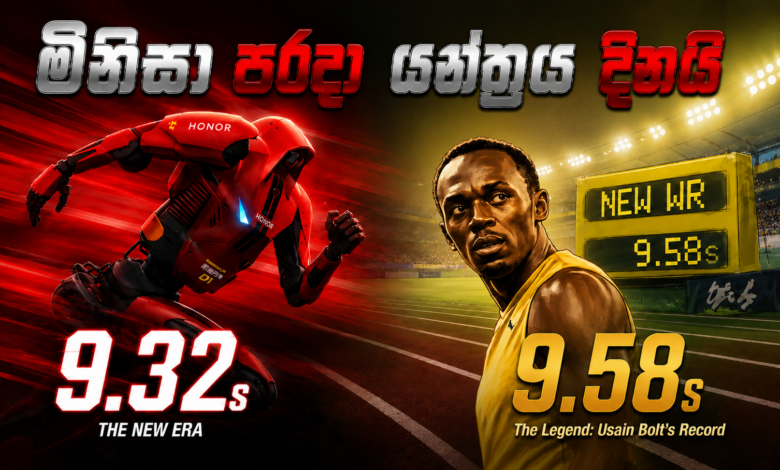
වසර දාහතක් පුරා මිනිස් වේගයේ අසමසම සීමාව සනිටුහන් කළේ උසේන් බෝල්ට් විසින් තැබූ තත්පර 9.58 ක මීටර් 100 ලෝක වාර්තාවයි. මස් ලේ වලින් සැදුම්ලත් මිනිස් සිරුරකට මීට වඩා වේගවත් විය හැකිද යන්න පිළිබඳව ක්රීඩා විද්යාඥයන් දශකයකට වැඩි කාලයක් තර්ක කළහ. එහෙත්, අවසානයේ එම ඓතිහාසික වාර්තාව සුනුවිසුනු කර දැමුවේ මිනිසෙකු නොව, මිනිස් හැඩරුව ගත් යන්ත්රයකි.
බීජිං නුවර පැවති දෙවන ලෝක මානවරූපී රොබෝ ක්රීඩා උළෙලේදී (World Humanoid Robot Games), විද්යා ප්රබන්ධ සහ සැබෑ ලෝකය අතර පැවති වෙනස මුළුමනින්ම වෙනස් කරන්නට මෙම රොබෝවරු සමත් වූහ.
වසරකින් සිදුවූ අදහාගත නොහැකි පිම්ම
බීජිංහි ජාතික ස්පීඩ් ස්කේටිං ඕවල් (“Ice Ribbon”) ක්රීඩාංගණයේදී දින පහක් පුරා පැවති මෙම දැවැන්ත ක්රීඩා උළෙල සඳහා රටවල් 16 ක් නියෝජනය කරමින් කණ්ඩායම් 666 කින් මානවරූපී රොබෝවරුන් 2,056 ක් තරග වැදුණි.
මෙහි වඩාත්ම විස්මයජනක කරුණ වූයේ රොබෝ තාක්ෂණය පරිණාමය වී ඇති වේගවත් ස්වභාවයයි. මෙයින් වසරකට පෙර, එනම් 2025 පැවති මංගල තරගාවලියේදී මීටර් 100 ධාවන ඉසව්ව ජයගත් රොබෝවරයා ඒ සඳහා තත්පර 21.50 ක මන්දගාමී කාලයක් ගත කර තිබුණි.
එහෙත් වසරක් ඇතුළත එම තත්ත්වය මුළුමනින්ම උඩුයටිකුරු විය.
බීජිං මානවරූපී රොබෝ නවෝත්පාදන මධ්යස්ථානය (Beijing Humanoid Robot Innovation Center) විසින් නිපදවන ලද Tiangong Ultra රොබෝවරයා, මීටර් 100 මූලික වටයේ තරගය තත්පර 9.39 කින් නිම කරමින් උසේන් බෝල්ට්ගේ 2009 ලෝක වාර්තාව නිල වශයෙන් බිඳ දැමීය. ඊට නොදෙවෙනි වූ Honor සමාගමේ Lightning රොබෝවරයා තත්පර 9.47 කින් තරගය නිම කළ අතර, පුහුණු ධාවනයකදී තත්පරයට මීටර් 14.5 ක උපරිම වේගයක් සහිතව තත්පර 9.32 කින් තරගය නිම කිරීමට ඊට පෙර සමත්ව තිබුණි.
මීටර් 100 කෙටිදුර ධාවනයේ විකාශනය
- උසේන් බෝල්ට් (මානව ලෝක වාර්තාව, 2009): තත්පර 9.58
- 2025 -ජයග්රාහී රොබෝවරයා: තත්පර 21.50
- Tiangong Ultra (2026): තත්පර 9.39
මලල ක්රීඩා පිටියේ බිඳවැටුණු එකම වාර්තාව මෙය නොවේ. X-Humanoid සමාගමේ රොබෝවරයෙකු උස පැනීමේ ඉසව්වේදී මීටර් 2.88 ක උසක් වාර්තා කළේය. ඒ අනුව 1993 දී කියුබානු ක්රීඩක හාවියර් සෝටෝමයර් (Javier Sotomayor) තැබූ මීටර් 2.45 ක මිනිස් ලෝක වාර්තාව මෙන්ම, පසුගිය වසරේ රොබෝවරුන් දැක්වූ මීටර් 0.95 ක උපරිමයද පහසුවෙන්ම අභිබවා යාමට එය සමත් විය.
මීටර් 400 සහ අර්ධ මැරතන් වාර්තාත් බිඳවැටෙයි
මෙම විස්මයජනක වේගය කෙටිදුර ධාවනයට පමණක් සීමා වූවක් නොවේ. මීටර් 400 අවසන් තරගයට එක්වූ Tiangong Ultra රොබෝවරයා, තත්පර 38.15 ක කාලයකින් තරගය නිම කරමින් පිරිමි මානව ලෝක වාර්තාව තත්පර පහකට ආසන්න කාලයකින් බිඳ දැමීය.
මීට අමතරව, 2026 අප්රේල් මාසයේ පැවති බීජිං රොබෝ අර්ධ මැරතන් තරගයේදී Lightning රොබෝවරයා සැතපුම් 13 ක (කිලෝමීටර් 21) දුර මිනිත්තු 50 යි තත්පර 26*කින් නිම කළේය. මෙය පිරිමි මානව ලෝක වාර්තාව මිනිත්තු හයකට වඩා වැඩි කාලයකින් අභිබවා යාමකි. මෙම දස්කම වෙනුවෙන් පර්යේෂකයන් තරගයට පෙර රොබෝවරයාගේ පාද මීටර් 1.05 දක්වා දිගු කර තිබුණි.
වේගය උපරිම වුවත්, තවමත් පාලනය නැත!
තාක්ෂණික දත්ත මගින් යාන්ත්රික බලයේ ආධිපත්යය තහවුරු කළද, ධාවන පථය මත දිස්වූ සැබෑ දසුන තරමක් වෙනස් විය.
මෙම රොබෝවරු සරල රේඛීය වේගය ප්රගුණ කර තිබුණද, මිනිස් මලල ක්රීඩකයෙකු සතු සමබරතාවය හෝ වේගය පාලනය කරගනිමින් නතර වීමේ හැකියාව (dynamic deceleration) තවමත් ප්රගුණ කර නොමැත. මීටර් 100 අවසන් රේඛාව පසු කළ සැනින් වේගය පාලනය කරගත නොහැකි වූ රොබෝවරු දෙදෙනාම ධාවන පථය කෙළවර තිබූ ආරක්ෂිත නැවතුම් මෙට්ටවල දරුණු ලෙස ගැටුණි. Tiangong රොබෝවරයා පාලනයෙන් තොරව පසෙකට විසිවෙද්දී, Lightning රොබෝවරයා බිම ඇදවැටුණු අතර අවසානයේ ඔහුව රැගෙන යාමට සිදුවූයේ ස්ට්රෙචරයක ආධාරයෙනි.
ක්රීඩා පිටියෙන් ඔබ්බට විහිදෙන අනාගතය
මෙම අනතුරු මධ්යයේ වුවද, ප්රදර්ශනය වූ මූලික තාක්ෂණය කෘත්රිම බුද්ධිය (Embodied AI) සහ රොබෝ විද්යාවේ දැවැන්ත පිම්මක් සනිටුහන් කරයි. තත්පරයට මීටර් 14.5 ක වේගයෙන් දිවීම හෝ අර්ධ මැරතන් තරගයක් නිම කිරීම සඳහා මිලිසෙකන්ඩ් මට්ටමේ දත්ත සැකසුම් සහ සංකීර්ණ මෝටර් පාලනයක් අවශ්ය වේ.
චීනය විසින් මානවරූපී රොබෝ කර්මාන්තය සිය ප්රධාන උපායමාර්ගික අංශයක් ලෙස නම් කර ඇති අතර, මෙම ක්රීඩා උළෙල හුදෙක් ප්රදර්ශනයක් නොව අතිශය වේගවත් පර්යේෂණාගාරයකි. මලල ක්රීඩකයෙකුට වඩා වේගයෙන් ක්රියාත්මක විය හැකි මෙවැනි රොබෝවරු, අනාගතයේදී කර්මාන්තශාලා, ආපදා මෙහෙයුම් සහ සැපයුම් ජාල හැසිරවීමට යොදාගැනීම මෙහි මූලික අරමුණයි.
දැන් ඉංජිනේරුවන් හමුවේ ඇති මීළඟ අභියෝගය වන්නේ ඒවා තවදුරටත් වේගවත් කිරීම නොව, අනතුරකින් තොරව නතර කිරීමට හුරු කිරීමයි.
References & Sources
- The Guardian: “Chinese robot runs 100m sprint quicker than Usain Bolt’s world record” (August 24, 2026)
- Global Times: “Humanoid robot breaks human 100m record with 9.39 dash at Beijing robot games” (August 22, 2026)
- Hindustan Times: “Usain Bolt’s 100m record beaten by a robot: Chinese humanoid clocks stunning 9.39s in Beijing” (August 24, 2026)
- The Times of India: “Chinese humanoid robots just beat Usain Bolt’s 100m record…” (August 24, 2026)
- CCTV News: Broadcast footage of the 2nd World Humanoid Robot Games track events (August 2026)
- CBS News: “Humanoid robot beats human half-marathon world record in Beijing” (April 20, 2026)
- PBS News: “Humanoid robot wins Beijing half-marathon, defeating the human world record” (April 19, 2026)
- Al Jazeera: “Humanoid robot breaks half marathon world record in Beijing” (April 19, 2026)
- Singularity Hub: “A Humanoid Robot Beat the Human World Record for a Half Marathon” (April 24, 2026)
- වීඩියෝව නරඹන්න : Robots vs humans: Beijing half-marathon delivers stunning result


